
ページ内メニュー
各項目をクリックすると該当箇所へ移動します
搬送走行台
HST-H2 / HST-L
ロボットの可動範囲を、もっと遠くへ。
HSTは、ロボットやワークを搭載して長距離を移動できる走行軸ユニットです。
モジュールを連結することで長尺化でき、10mを超える搬送にも対応します。
新標準タイプ「HST-H2」に加え、装置の低床化に対応する「HST-L」を新たにラインナップしました。
モジュールを連結することで長尺化でき、10mを超える搬送にも対応します。
新標準タイプ「HST-H2」に加え、装置の低床化に対応する「HST-L」を新たにラインナップしました。
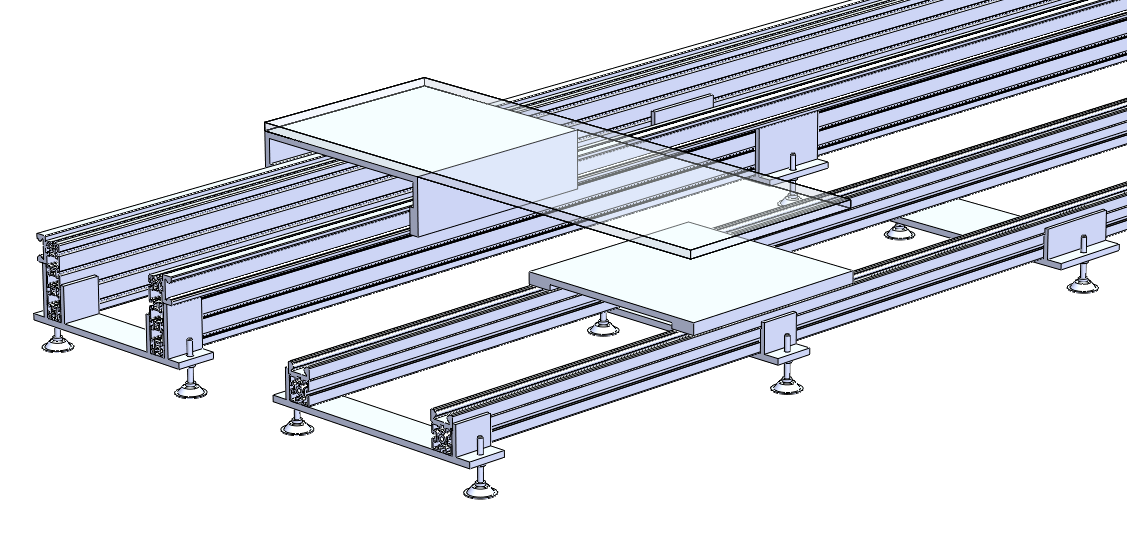
【HSTでできること】
✓ロボットの可動範囲を広げたい
ロボットをHSTに搭載して移動させることで、1台のロボットで対応できる作業範囲を広げることができます。
こんな用途に:
複数の工程間を移動するロボット走行軸として活用できます。
複数の工程間を移動するロボット走行軸として活用できます。
✓長距離のワーク搬送を自動化したい
HSTは1モジュール約2mのモジュール構造を採用。必要な長さに合わせてモジュールを連結することで、10mを超える長距離搬送にも対応できます。長いストロークにも対応しやすいラック&ピニオン駆動により、ワークや搬送装置を離れた工程まで移動させることができます。
こんな用途に:
工程間のワーク搬送や、長距離の自動搬送に活用できます。
工程間のワーク搬送や、長距離の自動搬送に活用できます。
✓将来のライン延長やレイアウト変更にも対応したい
約2mのモジュールを組み合わせる構造のため、設備導入後もモジュールの追加や構成変更が可能です。さらに、自社開発のつなぎユニットによりモジュール同士を簡単に連結でき、つなぎ目を通過する際の衝撃も抑えられます。
こんな用途に:
将来的な設備増設、ライン延長、レイアウト変更が想定される搬送設備に活用できます。
将来的な設備増設、ライン延長、レイアウト変更が想定される搬送設備に活用できます。
✓装置全体をできるだけ低くしたい
新たにラインナップした低床タイプ「HST-L」により、走行軸の高さを抑え、装置全体の低床化に対応します。
こんな用途に:
高さを抑えたいロボット走行軸や搬送設備に活用できます。
高さを抑えたいロボット走行軸や搬送設備に活用できます。
【HST 動作イメージ】
ロボットを搭載したHSTの移動・搬送イメージをご覧いただけます。
ロボットを搭載し、ワークを移載搬送するイメージ動作
【CAD・資料ダウンロード】
設計検討に必要なHST-H2 / HST-Lの基本仕様、CADデータ、製品カタログをご確認いただけます。
基本仕様
各型式の基本性能をご確認いただけます。
| 型番 | 標準タイプ HST-H2 | 低床タイプ HST-L | |||||
|---|---|---|---|---|---|---|---|
| HST45H2 | HST55H2 | HST65H2 | HST80H2 | HST45L | HST55L | HST65L | |
| 基本動定格荷重:C(N) | 8990 | 14140 | 26250 | 37550 | 5190 | 8180 | 15140 |
| 許容モーメント:Mx(N・m) | 1400 | 2930 | 6870 | 14140 | 810 | 1730 | 4050 |
| 許容モーメント:My(N・m) | 1300 | 2690 | 6300 | 15480 | 750 | 1560 | 3630 |
| 許容モーメント:Mz(N・m) | 750 | 1560 | 3630 | 8930 | 1300 | 2690 | 6300 |
| テーブル概算重量(kg) | 13 | 30 | 53 | 150 | 9 | 20 | 38 |
| レール概算重量(kg/モジュール) | 49 | 86 | 113 | 161 | 44 | 67 | 93 |
| 搭載6軸ロボット可搬重量(kg)※1 | 4 | 7 | 12 | 25 | 4 | 7 | 12 |
モーター付き仕様
当社標準モーターおよびラック・ピニオンを使用した場合の仕様です。
| 型番 | 標準タイプ HST-H2 | 低床タイプ HST-L | |||||
|---|---|---|---|---|---|---|---|
| HST45H2M | HST55H2M | HST65H2M | HST80H2M | HST45LM | HST55LM | HST65LM | |
| 最大可搬重量(kg)※2 | 25 | 130 | 360 | 1000 | 150 | 360 | 900 |
| ラック・ピニオンモジュール | 1.5 | 2 | 2.5 | 3 | 1.5 | 2 | 2.5 |
| ピニオン基準円径(mm) | 69 | 90 | 120 | 150 | 69 | 90 | 120 |
| モーター定格トルク(N・m) | 1.9 | 9.5 | 14.3 | 33.4 | 1.9 | 9.5 | 14.3 |
| 減速比 | 1/10 | 1/6 | 1/6 | 1/10 | 1/20 | 1/9 | 1/9 |
| 定格速度(m/s) | 1.0 | 1.5 | 2.0 | 1.5 | 0.5 | 1.0 | 1.4 |
| 最大許容加速度(m/s²) | 10.0 | 4.5 | 2.8 | 1.5 | 2.5 | 1.9 | 1.3 |
※1 搭載ロボットのサイズは本製品のテーブル上にロボットを設置した場合の据付面に作用する反力に基づいています。
※2 最大可搬重量は当社の標準モーターおよびラック・ピニオンを使用した場合のものになります。
標準外の仕様をご希望の場合はお問い合わせください。
※2 最大可搬重量は当社の標準モーターおよびラック・ピニオンを使用した場合のものになります。
標準外の仕様をご希望の場合はお問い合わせください。
CADデータダウンロード
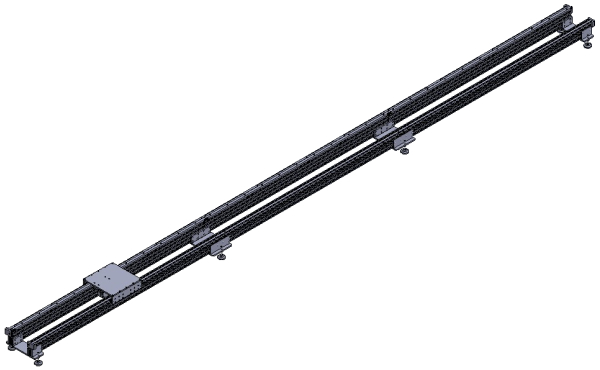
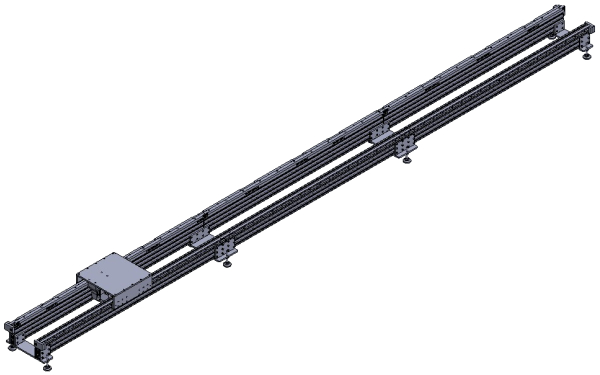
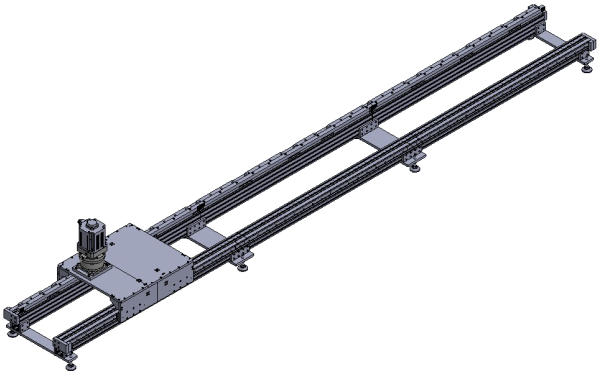
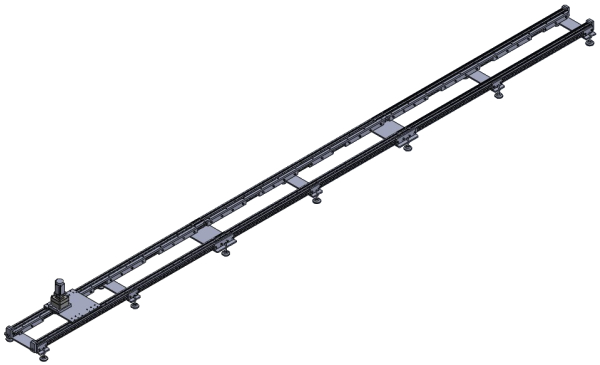
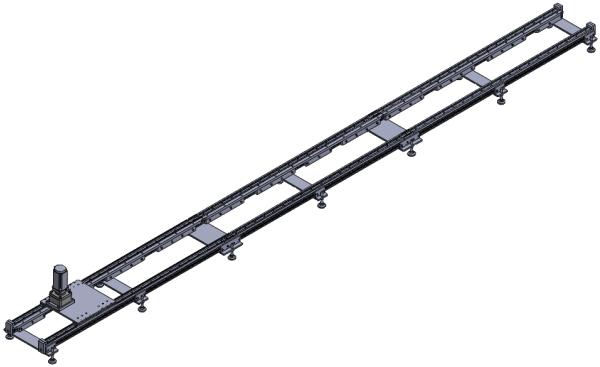
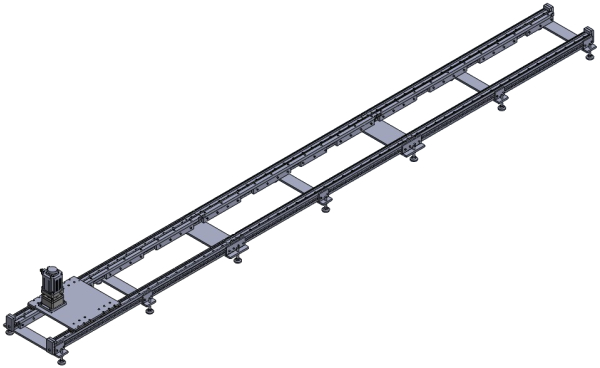
各型式のCADデータをDXF・IGES・SAT・STEP形式でダウンロードいただけます。
標準タイプ HST-H2
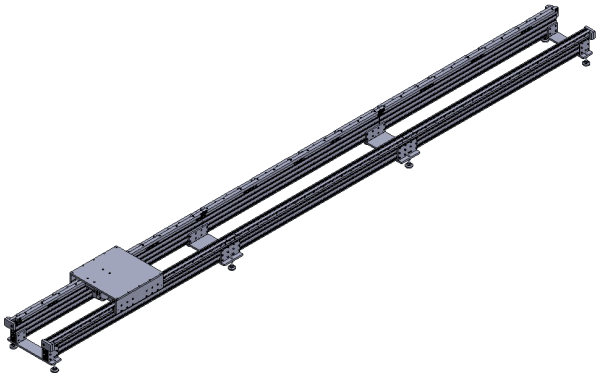
低床タイプ HST-L
製品カタログ PDFダウンロード
HST-H2 / HST-L 製品カタログ
基本仕様・寸法図・寸法表など、製品の詳細情報をご確認いただけます。
【お問い合わせ】
HSTの選定、仕様、ロボット搬送への活用など、お気軽にご相談ください。
【旧型HSTをご使用のお客様へ】
旧型HSTシリーズの新規販売は終了しておりますが、既設製品の延長・追加については引き続き対応しております。
既設製品の型式・仕様をご確認のうえ、弊社までお問い合わせください。
既設製品の型式・仕様をご確認のうえ、弊社までお問い合わせください。
【関連製品】

【搬送装置】RHLS / RHLSI ロボット搬送
ロボットが走行する時代 簡単連結でロボットごと長尺搬送
近年、産業界をはじめ様々な分野において人手不足や効率化、重労働軽減のためロボットを用いた自動化が推進されています。
しかしながら、ロボット自体が高価であり、導入しても工程ごとの完了...
www.ozak.co.jp